Controlador para motores paso a paso 28BYJ-48 con driver ULN2003. Más...
#include <motorStep.h>
Métodos públicos | |
| MotorPaso (uint8_t pinA, uint8_t pinB, uint8_t pinC, uint8_t pinD) | |
| Constructor del motor paso a paso. | |
| void | fijarVelocidad (float rpm) |
| Establece la velocidad del motor en RPM. | |
| void | pasoAdelante () |
| Avanza un paso en la secuencia del motor. | |
| void | pasoAtras () |
| Retrocede un paso en la secuencia del motor. | |
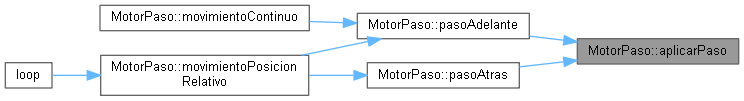
| void | aplicarPaso (int indicePaso) |
| Aplica un paso específico de la secuencia (0–7). | |
| void | movimientoContinuo () |
| Ejecuta movimiento continuo según la velocidad configurada. | |
| void | movimientoPosicionRelativo (float grados, bool debugMSG=false) |
| Mueve el motor hacia un ángulo relativo usando el camino más corto. | |
| float | diferenciaCircular (float gradosActuales, float gradosObjetivo) |
| Calcula la diferencia circular entre dos ángulos. | |
| float | normalizarGrados (float grados) |
| Normaliza un ángulo al rango 0–360 grados. | |
| int | convertirGradosAPasos (float grados) |
| Convierte grados a pasos del motor. | |
| float | convertirPasosAGrados (int pasos) |
| Convierte pasos del motor a grados. | |
| float | movimientoDePosicionGradosCorriendo (int movimientoPasos) |
| Actualiza y devuelve los grados recorridos durante el movimiento. | |
| void | debugMovimientoRelativo (int pasoActualDelBucle) |
| Imprime información detallada del movimiento relativo. | |
Atributos privados | |
| uint8_t | pinA |
| Bobina A. | |
| uint8_t | pinB |
| Bobina B. | |
| uint8_t | pinC |
| Bobina C. | |
| uint8_t | pinD |
| Bobina D. | |
| unsigned long | retardoPaso |
| Microsegundos entre pasos (determina la velocidad). | |
| unsigned long | tiempoUltimoPaso |
| Marca temporal del último paso ejecutado. | |
| short | rpm |
| Velocidad configurada en RPM. | |
| int | pasoActual |
| Índice de la secuencia (0–7). | |
| int | pasosPorVuelta = PASOS_POR_VUELTA |
| Pasos necesarios para 360° | |
| int | pasos |
| Pasos totales a ejecutar en el movimiento actual. | |
| float | gradoActual |
| Ángulo actual del motor (0–360 normalizado). | |
| float | gradosObjetivo |
| Ángulo objetivo solicitado. | |
| float | gradosCorriendo |
| Ángulo recorrido durante el movimiento (progreso). | |
| float | diferencia |
| Diferencia circular entre gradoActual y gradosObjetivo (–180 a +180). | |
| bool | direccionAdelante |
| Dirección: true = adelante. | |
| bool | direccionAtras |
| Dirección: true = atrás. | |
Descripción detallada
Controlador para motores paso a paso 28BYJ-48 con driver ULN2003.
Esta clase permite:
- Controlar pasos individuales (adelante/atrás)
- Establecer velocidad en RPM
- Realizar movimientos relativos en grados
- Obtener información del progreso del movimiento
- Depurar el comportamiento mediante mensajes por consola
La clase está organizada por familias funcionales para facilitar la lectura, mantenimiento y generación de documentación.
Definición en la línea 22 del archivo motorStep.h.
Documentación de constructores y destructores
◆ MotorPaso()
| MotorPaso::MotorPaso | ( | uint8_t | pinA, |
| uint8_t | pinB, | ||
| uint8_t | pinC, | ||
| uint8_t | pinD ) |
Constructor del motor paso a paso.
Inicializa el motor paso a paso configurando los pines y el estado inicial.
- Parámetros
-
pinA Pin conectado a la bobina A. pinB Pin conectado a la bobina B. pinC Pin conectado a la bobina C. pinD Pin conectado a la bobina D.
Definición en la línea 12 del archivo motorStep.cpp.
Documentación de funciones miembro
◆ aplicarPaso()
| void MotorPaso::aplicarPaso | ( | int | indicePaso | ) |
Aplica un paso específico de la secuencia (0–7).
Activa las bobinas según el índice de paso (0–7).
- Parámetros
-
indicePaso Índice de la secuencia.
Definición en la línea 69 del archivo motorStep.cpp.
◆ convertirGradosAPasos()
| int MotorPaso::convertirGradosAPasos | ( | float | grados | ) |
Convierte grados a pasos del motor.
- Parámetros
-
grados Ángulo en grados.
- Devuelve
- Número de pasos equivalentes.
Definición en la línea 159 del archivo motorStep.cpp.

◆ convertirPasosAGrados()
| float MotorPaso::convertirPasosAGrados | ( | int | pasos | ) |
Convierte pasos del motor a grados.
- Parámetros
-
pasos Número de pasos.
- Devuelve
- Ángulo equivalente en grados.
Definición en la línea 166 del archivo motorStep.cpp.

◆ debugMovimientoRelativo()
| void MotorPaso::debugMovimientoRelativo | ( | int | pasoActualDelBucle | ) |
Imprime información detallada del movimiento relativo.
- Parámetros
-
pasoActualDelBucle Paso actual dentro del bucle de movimiento.
Definición en la línea 199 del archivo motorStep.cpp.

◆ diferenciaCircular()
| float MotorPaso::diferenciaCircular | ( | float | gradosActuales, |
| float | gradosObjetivo ) |
Calcula la diferencia circular entre dos ángulos.
- Parámetros
-
gradosActuales Ángulo actual. gradosObjetivo Ángulo objetivo.
- Devuelve
- Diferencia circular entre -180 y +180 grados.
Definición en la línea 173 del archivo motorStep.cpp.

◆ fijarVelocidad()
| void MotorPaso::fijarVelocidad | ( | float | rpm | ) |
Establece la velocidad del motor en RPM.
Establece la velocidad del motor en RPM calculando el retardo entre pasos.
- Parámetros
-
rpm Revoluciones por minuto.
Definición en la línea 33 del archivo motorStep.cpp.
◆ movimientoContinuo()
| void MotorPaso::movimientoContinuo | ( | ) |
Ejecuta movimiento continuo según la velocidad configurada.
Definición en la línea 91 del archivo motorStep.cpp.

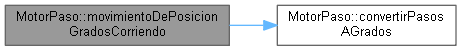
◆ movimientoDePosicionGradosCorriendo()
| float MotorPaso::movimientoDePosicionGradosCorriendo | ( | int | movimientoPasos | ) |
Actualiza y devuelve los grados recorridos durante el movimiento.
- Parámetros
-
movimientoPasos Pasos ejecutados hasta el momento.
- Devuelve
- Grados recorridos.
Definición en la línea 145 del archivo motorStep.cpp.

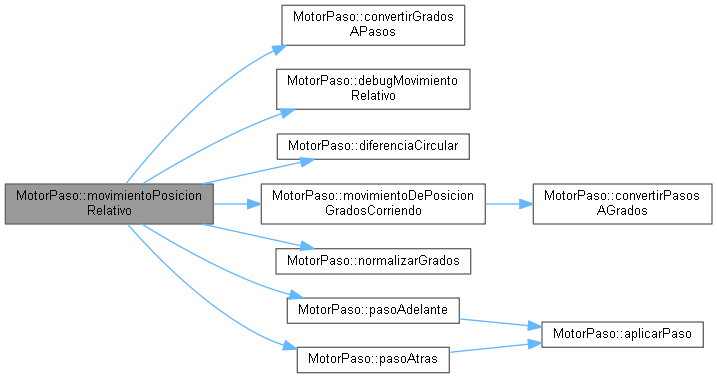
◆ movimientoPosicionRelativo()
| void MotorPaso::movimientoPosicionRelativo | ( | float | grados, |
| bool | debugMSG = false ) |
Mueve el motor hacia un ángulo relativo usando el camino más corto.
- Parámetros
-
grados Ángulo objetivo en grados. debugMSG Si es true, imprime información detallada del movimiento.
Definición en la línea 109 del archivo motorStep.cpp.
◆ normalizarGrados()
| float MotorPaso::normalizarGrados | ( | float | grados | ) |
Normaliza un ángulo al rango 0–360 grados.
- Parámetros
-
grados Ángulo a normalizar.
- Devuelve
- Ángulo normalizado.
Definición en la línea 185 del archivo motorStep.cpp.

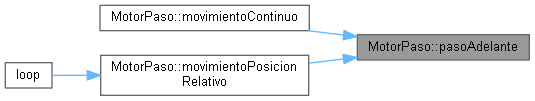
◆ pasoAdelante()
| void MotorPaso::pasoAdelante | ( | ) |
Avanza un paso en la secuencia del motor.
Definición en la línea 47 del archivo motorStep.cpp.

◆ pasoAtras()
| void MotorPaso::pasoAtras | ( | ) |
Retrocede un paso en la secuencia del motor.
Definición en la línea 58 del archivo motorStep.cpp.


Documentación de datos miembro
◆ diferencia
|
private |
Diferencia circular entre gradoActual y gradosObjetivo (–180 a +180).
Definición en la línea 176 del archivo motorStep.h.
◆ direccionAdelante
|
private |
Dirección: true = adelante.
Definición en la línea 177 del archivo motorStep.h.
◆ direccionAtras
|
private |
Dirección: true = atrás.
Definición en la línea 178 del archivo motorStep.h.
◆ gradoActual
|
private |
Ángulo actual del motor (0–360 normalizado).
Definición en la línea 173 del archivo motorStep.h.
◆ gradosCorriendo
|
private |
Ángulo recorrido durante el movimiento (progreso).
Definición en la línea 175 del archivo motorStep.h.
◆ gradosObjetivo
|
private |
Ángulo objetivo solicitado.
Definición en la línea 174 del archivo motorStep.h.
◆ pasoActual
|
private |
Índice de la secuencia (0–7).
Definición en la línea 165 del archivo motorStep.h.
◆ pasos
|
private |
Pasos totales a ejecutar en el movimiento actual.
Definición en la línea 172 del archivo motorStep.h.
◆ pasosPorVuelta
|
private |
Pasos necesarios para 360°
Definición en la línea 166 del archivo motorStep.h.
◆ pinA
|
private |
Bobina A.
Definición en la línea 148 del archivo motorStep.h.
◆ pinB
|
private |
Bobina B.
Definición en la línea 149 del archivo motorStep.h.
◆ pinC
|
private |
Bobina C.
Definición en la línea 150 del archivo motorStep.h.
◆ pinD
|
private |
Bobina D.
Definición en la línea 151 del archivo motorStep.h.
◆ retardoPaso
|
private |
Microsegundos entre pasos (determina la velocidad).
Definición en la línea 157 del archivo motorStep.h.
◆ rpm
|
private |
Velocidad configurada en RPM.
Definición en la línea 159 del archivo motorStep.h.
◆ tiempoUltimoPaso
|
private |
Marca temporal del último paso ejecutado.
Definición en la línea 158 del archivo motorStep.h.
La documentación de esta clase está generada de los siguientes archivos: