Cargando...
Buscando...
Nada coincide
Referencia del archivo pid.cpp
Implementación del controlador PID con anti-windup, derivative-on-measurement y limitación de cambio de salida (slew-rate limit). Más...
#include "pid.h"
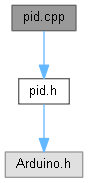
Gráfico de dependencias incluidas en pid.cpp:
Ir al código fuente de este archivo.